

Business Details 事業内容
浜田製作事業部
産業ロボットSI

お客様とロボット関連機器メーカーの間に入り、産業用ロボットを中心としたオートメーションシステムの企画・設計、必要な部品の製作、構築、導入など一連の作業をワンストップでお手伝いします。
肉体的負担が大きい工程や、危険を伴う作業などの代行要員として、また各種ものづくりの現場においては、生産規模拡大や品質の安定化、納期短縮など、さまざまな課題をクリアするための決定打として、それぞれのお客様に最適な自動化推進のソリューションを提供します。
-
 ロボットシステムのご提案
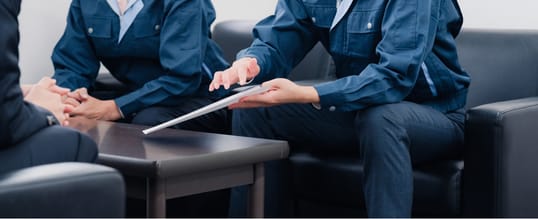
ロボットシステムのご提案自動化の目的や生産対象製品・生産規模・部品の供給方法・設置レイアウトなど、お客様一人ひとりのお困りごとやご要望を丁寧にお伺いし、直接担当者が状況を視察。
-
 機械設計・電気設計
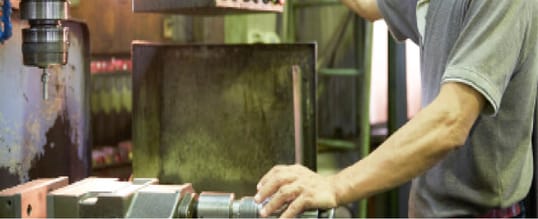
お客様のご要望や使用状況、設置環境などに適合した、ムダがなく効率のいい自動化システムをデザイン。
-
 製造組み立て
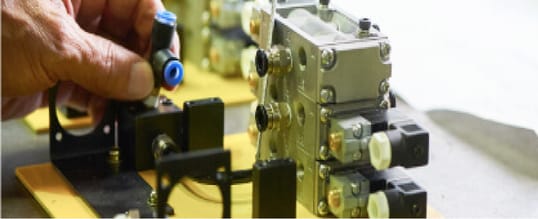
部品加工と電気制御盤の製作・組立主にコンベアやアーム型・産業用ロボットの先端に取り付けるハンドなどを製作。対象製品の質量や形状、硬度、材質などに応じて、設計から加工までひとつずつオーダーメイドで製作します。
-
 据付・ティーチング
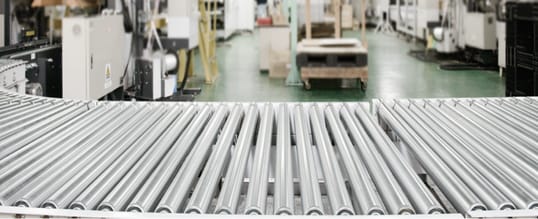
据付・ティーチング産業用ロボットによるオートメーションシステムに必要なコンベアやハンド、制御盤などを実際の現場に据付け、電気配線。
ティーチングがすべて完了すれば、作業効率の向上や品質の安定化する頼もしいロボットシステムの完成です。


 新製品Rabock MarkⅡについて
(無人搬送車用昇降機能付ロボットアーム)
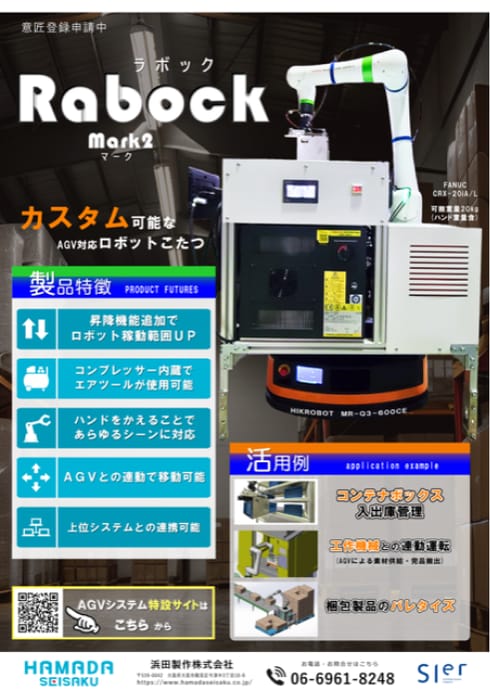
無人搬送ロボットハンドリングシステムであるRabockは浜田製作の商標登録(第6839268号)です。
mark-Ⅱでは昇降機能を追加しました。無人搬送車用昇降機能付きロボットアーム台(意匠登録第1782652号)HIKROBOT社製AMR(無人搬送車)にRabock Mk-Ⅱ(ロボットアーム)を運ばせることが可能になりました。
移動先でRabockは新たな作業が実施でき、Rabock搬送後のAMRは別の新たな荷物を運ぶことができます。
各場所にロボットアームを固定する必要が無くなったことで必要ロボット台数の最適化(削減)が行えます。バッテリー搭載型ロボットアームのRabock Mk-Ⅱでは約7時間の連続作業が可能です。
可搬重量20Kg(ハンドの重量を含む)
ハンドチェンジすることで様々な形状のワークのハンドリングが可能です。
Wi-Fi環境を通じて様々な機器やPLCなどとの連携が可能です。
登録証


AGV/AMR自動搬送
床面の磁気テープやQRコードなどの誘導体に沿って決まったルートを走るAGV、
搭載したセンサーやカメラで周囲を認識し、自分で地図を作って自律走行するAMRを導入することで
工場や倉庫作業における省人化、作業効率の向上、およびコスト削減に大きなメリットをもたらします。
HIKROBOT AGV(LMR)について
世界的AGVメーカーであるHIKROBOT社の日本代理店である株式会社Phoxterと「搬送ロボット製品のインテグレーション契約書」を締結しました。
「小回りの利くワンストップソリューション力」を武器に現場の課題解決に取り組んで参ります。
AGV/AMRの特徴
- 高精度
- ・停止精度±10mm 定格速度1500mm/s~2000mm/s
- 軽量で高い耐荷重
- ・製品重量(93㎏~285㎏)
・定格荷重(定格400㎏~1500㎏)
※HIK製AGVの場合 - メンテナンス性
- ・自動充電機能(設定した数値で自動的に給電が可能)
- 知能化
- ・RCS(ロボットコントロールシステム)によるロボットの複数台制御・ルートの最適化
- 走行の特徴
- ・2Dコード/V-SLAM/L-SLAMを利用して走行の安定性を実現
- AMRロボットのメリット
-
- 人手不足の解消: 重労働や単純作業をロボットに任せることで、人手不足の解消に繋がります。
- 作業効率の向上: ロボットは24時間365日稼働できるため、作業効率を大幅に向上させることができます。
- 作業ミス削減: 人間のミスを減らし、品質の安定化に貢献します。
自動搬送ロボット製品一覧
● 搭載 ○ オプション - なし
| 一般 |

|

|

|
|||
|---|---|---|---|---|---|---|
| 型号 | Q2-400D | Q3-600D | Q3-600D(CE) | Q7-1000E | Q7-1000E(CE) | |
| ナビゲーション | 2D コード/ V-SLAM / L-SLAM | 2D コード/ V-SLAM / L-SLAM | 2D コード/ V-SLAM / L-SLAM | |||
| 寸法 L×W×H (mm) | 780×545×300 | 950×650×250 | 1150×820×256 | |||
| 回転直径(mm) | 820 | 995 | 1200 | |||
| 昇降高度(mm) | 60 | 60 | 60 | |||
| 地上クリアランス(mm) | 30 | 25 | 25 | |||
| 天板寸法 (mm) | 724×504 | 850×600 | 1030×770 | |||
| リフトアップ機構 | 電動式 | 電動式 | 電動式 | |||
| 重量 (kg) | 93 | 132 | 185 | |||
| 定格荷重 (kg) | 400 | 600 | 1000 | |||
| モーション性能 | 定格速度 ( 空荷 ) (mm/s) |
2000 | 2000 | 2000 | ||
| 定格加速度 ( 空荷 ) (mm/s²) |
1000 | 1200 | 1000 | |||
| 位置決め精度 (mm)/(° ) |
± 10/ ± 1 | ± 10/ ± 1 | ± 10/ ± 1 | |||
| 安全保護 | タッチパネル | ● | ● | ● | ||
| 前方保護 | レーザー | レーザー | レーザー | |||
| 側面保護 | ○ | ○ | ● | ○ | ● | |
| 後方保護 | ○ | ○ | ● | ○ | ● | |
| 表示灯/警報音 | ● | ● | ● | |||
| ガイドランプ | ○ | ○ | ○ | |||
| バンパーストリップ | ● | ● | ● | |||
| 非常停止ボタン | ● | ● | ● | |||
| バッテリー性能 | 稼動時間 (h) | 8 | 8 | 8 | ||
| 充電時間 (フル充放電後)(h) |
≤ 1.5 | ≤ 1.5 | ≤ 1.5 | |||
● 搭載 ○ オプション - なし
| 一般 |

|

|

|
|
|---|---|---|---|---|
| 型号 | Q7-1500D | Q7-1500D(CE) | Q8-2000A | |
| ナビゲーション | 2D コード/ V-SLAM / L-SLAM | 2D コード/ V-SLAM / L-SLAM | ||
| 寸法 L×W×H (mm) | 1180×860×265 | 1523×1153×327 | ||
| 回転直径(mm) | 1265 | 1794 | ||
| 昇降高度 (mm) | 60 | 100 | ||
| 地上クリアランス(mm) | 25 | 25 | ||
| 天板寸法 (mm) | 980×800 | 1450×1050 | ||
| リフトアップ機構 | 電動式 | 油圧式 | ||
| 重量 (kg) | 277 | 285 | 500 | |
| 定格荷重 (kg) | 1500 | 2000 | ||
| モーション性能 | 定格速度 ( 空荷 ) (mm/s) |
1400 | 1500 | 1000 |
| 定格加速度 ( 空荷 ) (mm/s²) |
600 | 500 | 400 | |
| 位置決め精度 (mm)/(° ) |
± 10/ ± 1 | ± 10/ ± 1 | ||
| 安全保護 | タッチパネル | ● | ● | |
| 前方保護 | レーザー | レーザー | ||
| 側面保護 | ○ | ● | ○ | |
| 後方保護 | ○ | ● | ○ | |
| 表示灯/警報音 | ● | ● | ||
| ガイドランプ | ○ | ● | ○ | |
| バンパーストリップ | ● | ● | ||
| 非常停止ボタン | ● | ● | ||
| バッテリー性能 | 稼動時間 (h) | 8 | 8 | |
| 充電時間 (フル充放電後)(h) |
≤ 1.5 | ≤ 1.5 | ||
カートン搬送ユニット(CTU)製品一覧
● 搭載 ○ オプション - なし
| 一般 |

|

|

|
|
|---|---|---|---|---|
| モデル | F0-50SC | F0-50DCN | F0-50DC | |
| 寸法 L×W×H (mm) | 956×680×2000 | 1250×700×2340 | 1730×850×2600 | |
| 重量 (kg) | 430 | 440 | 620 | |
| 定格荷重(kg) | 50 | 180 | 250 | |
| 昇降機構最大荷重 (kg) | 50 | 30 | 50 | |
| 昇降機構 | クランプ | クランプ | クランプ | |
| アクセス高度 (mm) | 350~1450 | 320~2000 | 300~2085 | |
| オリコン寸法 カスタマイズ範囲 (mm) |
(300~600)×(200~460)×(140~340) | (300~400)×(250~300)×(100~300) | (300~620)×(250~400)×(120~500) | |
| 運用モード | ハンドル駆動 | ハンドル駆動 | ハンドル駆動 | |
| スクリーン | ● | ● | ● | |
| ナビゲーション | 2D コード/ V-SLAM / L-SLAM | 2D コード/ V-SLAM / L-SLAM | 2D コード/ V-SLAM / L-SLAM | |
| モーション性能 | 定格速度( 空荷/ 積荷 ) (mm/s) | 1.5/1.5 | 1.8/1.5 | 1.8/1.5 |
| 位置決め精度 (mm)/(° ) |
± 10/ ± 1 | ± 10/ ± 1 | ± 10/ ± 1 | |
| 昇降機構位置決め精度(mm) | ± 2 | ± 2 | ± 2 | |
| 通路幅 (mm) | 830 | 850 | 1000 | |
| 回転直径 (mm) | 1000 | 1360 | 1850 | |
| 安全保護 | レーザー障害物回避 | ● | ● | ● |
| バンパーストリップ | ● | ● | ● | |
| 非常停止ボタン | ● | ● | ● | |
| 警報音 | ● | ● | ● | |
| バッテリー性能 | 稼働時間 (h) | 6~8 | 6~8 | 6~8 |
| 充電時間 (フル充放電後)(h) | ≤ 1.5 | ≤ 1.5 | ≤ 1.5 |
● 搭載 ○ オプション - なし
| 一般 |

|

|

|
|
|---|---|---|---|---|
| モデル | F0-50DCH | F0-50DCH(T) | F0-50DCP | |
| 寸法 L×W×H (mm) | 1730×950×4565 | 1730×950×4311 | 1780×1050×4585 | |
| 重量 (kg) | 730 | 750 | 760 | |
| 定格荷重(kg) | 250 | 250 | 250 | |
| 昇降機構最大荷重 (kg) | 50 | 50 | 50 | |
| 昇降機構 | クランプ | クランプ | クランプ | |
| アクセス高度 (mm) | 300~4000 | 320~6500/ カスタマイズで最大8~10m |
300~4000 | |
| オリコン寸法 カスタマイズ範囲 (mm) |
(300~620)×(250~460)×(120~500) | (300~620)×(450~250)×(120~500) | (400~670)×(250~550)×(120~500) | |
| 運用モード | ハンドル駆動 | ハンドル駆動 | ハンドル駆動 | |
| スクリーン | ● | ● | ● | |
| ナビゲーション | 2D コード/ V-SLAM / L-SLAM | 2D コード/ V-SLAM / L-SLAM | 2D コード/ V-SLAM / L-SLAM | |
| モーション性能 | 定格速度( 空荷/ 積荷 ) (mm/s) | 1.8/1.5 | 1.8/1.5 | 1.8/1.5 |
| 位置決め精度 (mm)/(° ) |
± 10/ ± 1 | ± 10/ ± 1 | ± 10/ ± 1 | |
| 昇降機構位置決め精度(mm) | ± 2 | ± 2 | ± 2 | |
| 通路幅 (mm) | 1100 | 1100 | 1200 | |
| 回転直径 (mm) | 1850 | 1850 | 2180 | |
| 安全保護 | レーザー障害物回避 | ● | ● | ● |
| バンパーストリップ | ● | ● | ● | |
| 非常停止ボタン | ● | ● | ● | |
| 警報音 | ● | ● | ● | |
| バッテリー性能 | 稼働時間 (h) | 6~8 | 6~8 | 6~8 |
| 充電時間 (フル充放電後)(h) | ≤ 2 | ≤ 2 | ≤ 2 |
● 搭載 ○ オプション - なし
| 一般 |

|

|

|
|
|---|---|---|---|---|
| モデル | F0-50DCW | F0-50DTN | F0-50DT | |
| 寸法 L×W×H (mm) | 2015×1120×4595 | 1250×700×2300 | 1730×850×3600 | |
| 重量 (kg) | 780 | 450 | 620 | |
| 定格荷重(kg) | 250 | 180 | 250 | |
| 昇降機構最大荷重 (kg) | 50 | 30 | 50 | |
| 昇降機構 | クランプ | 伸縮フォーク | 伸縮フォーク | |
| アクセス高度 (mm) | 300~4000 | 380~2000 | 380~3000 | |
| オリコン寸法 カスタマイズ範囲 (mm) |
(500~800)×(600~400)×(120~500) | (400~300)×(340~250)×(100~300) | (600~350)×(490~250)×(100~500) | |
| 運用モード | ハンドル駆動 | ハンドル駆動 | ハンドル駆動 | |
| スクリーン | ● | ● | ● | |
| ナビゲーション | 2D コード/ V-SLAM / L-SLAM | 2D コード/ V-SLAM / L-SLAM | 2D コード/ V-SLAM / L-SLAM | |
| モーション性能 | 定格速度( 空荷/ 積荷 ) (mm/s) | 1.8/1.5 | 1.8/1.5 | 1.8/1.5 |
| 位置決め精度 (mm)/(° ) |
± 10/ ± 1 | ± 10/ ± 1 | ± 10/ ± 1 | |
| 昇降機構位置決め精度(mm) | ± 2 | ± 2 | ± 2 | |
| 通路幅 (mm) | 1270 | 850 | 1000 | |
| 回転直径 (mm) | 2395 | 1360 | 1850 | |
| 安全保護 | レーザー障害物回避 | ● | ● | ● |
| バンパーストリップ | ● | ● | ● | |
| 非常停止ボタン | ● | ● | ● | |
| 警報音 | ● | ● | ● | |
| バッテリー性能 | 稼働時間 (h) | 6~8 | 6~8 | 6~8 |
| 充電時間 (フル充放電後)(h) | ≤ 2 | ≤ 1.5 | ≤ 1.5 |

サービスロボット
サービスロボットは飲食店などのサービス業だけではなく工場の工程間搬送や清掃に使用されるケースも増えてきました。
高可搬重量タイプや清掃ロボットなどバリエーション豊富なラインナップで最適なソリューションを提供します。


